تیلت سنسور و کاربرد آن در گیرندههای GNSS
orbittoknav
فناوری تیلت سنسور IMU در گیرندههای GNSS: از اصول تئوریک تا خطاهای میدانی و ماتریس تصمیمگیری
در سالهای نه چندان دور، تراز نگهداشتن حباب ژالن و چشم دوختن مداوم به آن، یکی از وقتگیرترین و فرسایشیترین بخشهای برداشت میدانی با گیرنده مولتی فرکانس بود. یک تکان کوچک دست، باد ملایم یا انحراف در ژالن ۲ متری کافی بود تا سانتیمترها خطای مسطحاتی و ارتفاعی وارد پروژه شود. معرفی سیستمهای جبرانساز شیب (Tilt Compensation) تبدیل به نقطه عطفی در سرعت عملیات شد؛ اما آیا تیلت سنسور یک «عصای معجزهگر» است یا محدودیتهای فیزیکی خودش را دارد؟ در این مقاله سازوکار، ریاضیات حاکم، خطاهای ذاتی و مرز استفاده از فناوری IMU را مهندسیشده بررسی میکنیم.
۱. نسلشناسی سنسورهای تیلت؛ چرا مغناطیسسنجها کنار رفتند؟
سیستمهای تصحیح شیب دو نسل متمایز را پشت سر گذاشتهاند:
نسل اول: سنسورهای مبتنی بر قطبنمای الکترونیکی (Magnetometer-based)
در گیرندههای قدیمیتر، یک شتابسنج سهمحوره زاویه ژالن با افق را میسنجید و یک مغناطیسسنج الکترونیکی وظیفه داشت آزیموت (راستای چرخش ژالن) را نسبت به شمال مغناطیسی تعیین کند.
- چالشهای بزرگ این نسل:
- حساسیت فلزی (Magnetic Interference): در نزدیکی سازههای بتنآرمه، نردههای فلزی، بدنه خودروها، ماشینآلات عمرانی یا خطوط برق فشارقوی، قطبنما مختل میشد و جهتگیری ژالن را کاملاً غلط محاسبه میکرد.
- کالیبراسیون فرساینده: اپراتور مجبور بود دستگاه را روی پایههای خاص یا با چرخشهای مداوم فرم «8 انگلیسی» کالیبره کند؛ فرآیندی که با تغییر منطقه جغرافیایی یا حتی تعویض باتری دستگاه باید تکرار میشد!
نسل دوم: سنسورهای اینرسی مستقل (IMU-based MEMS)
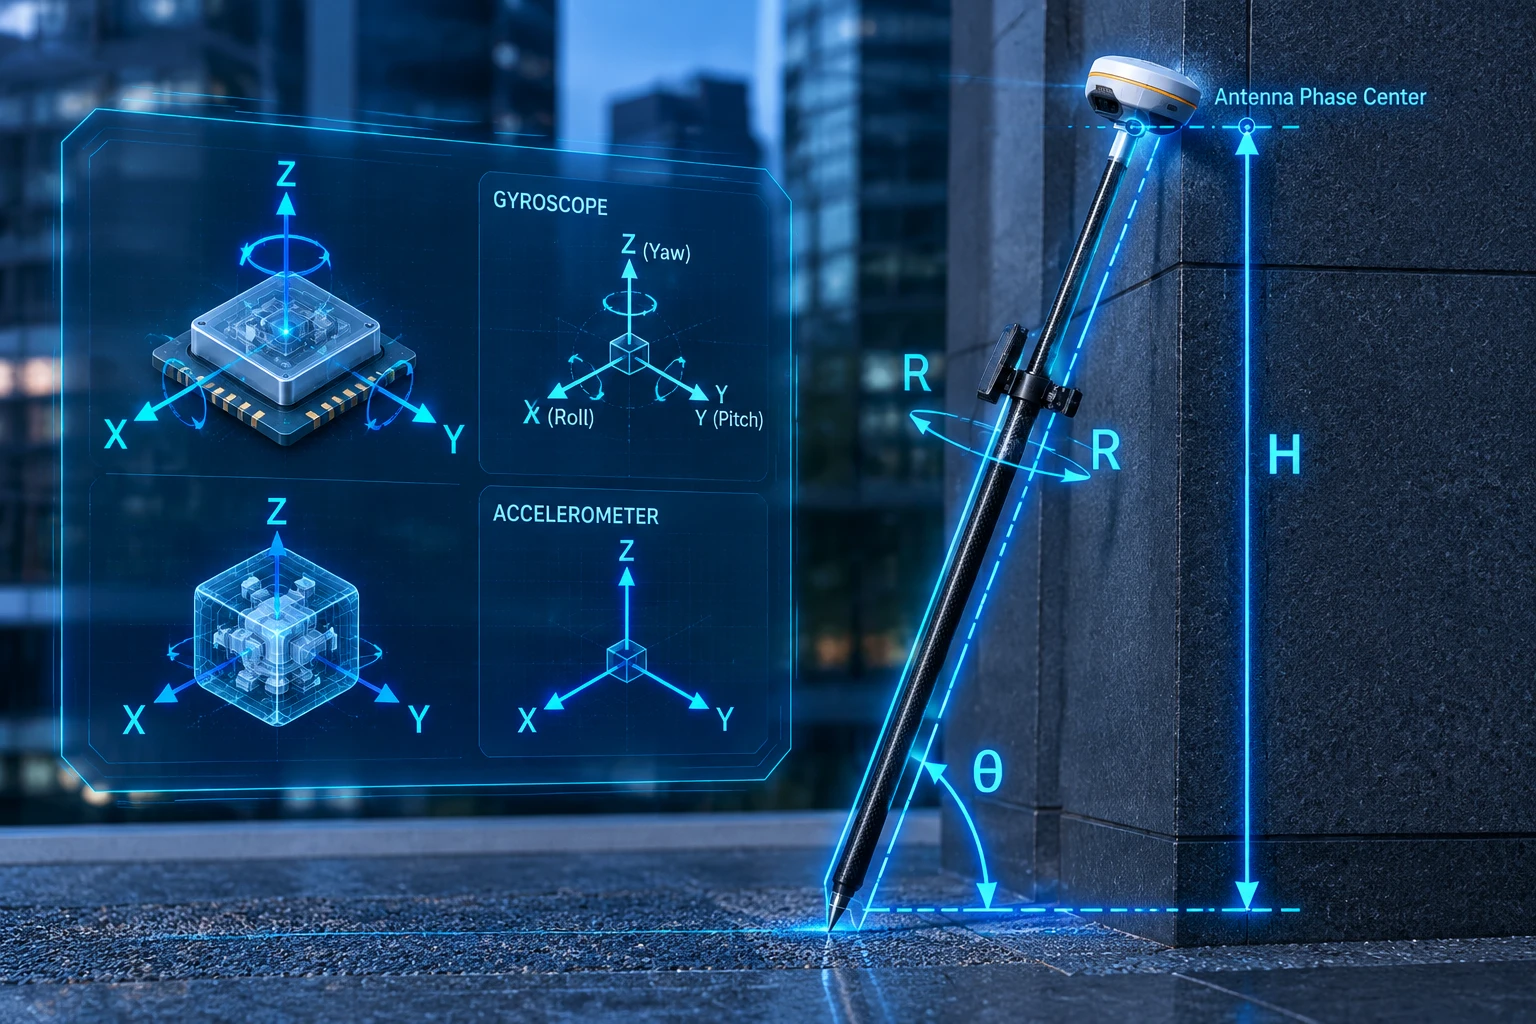
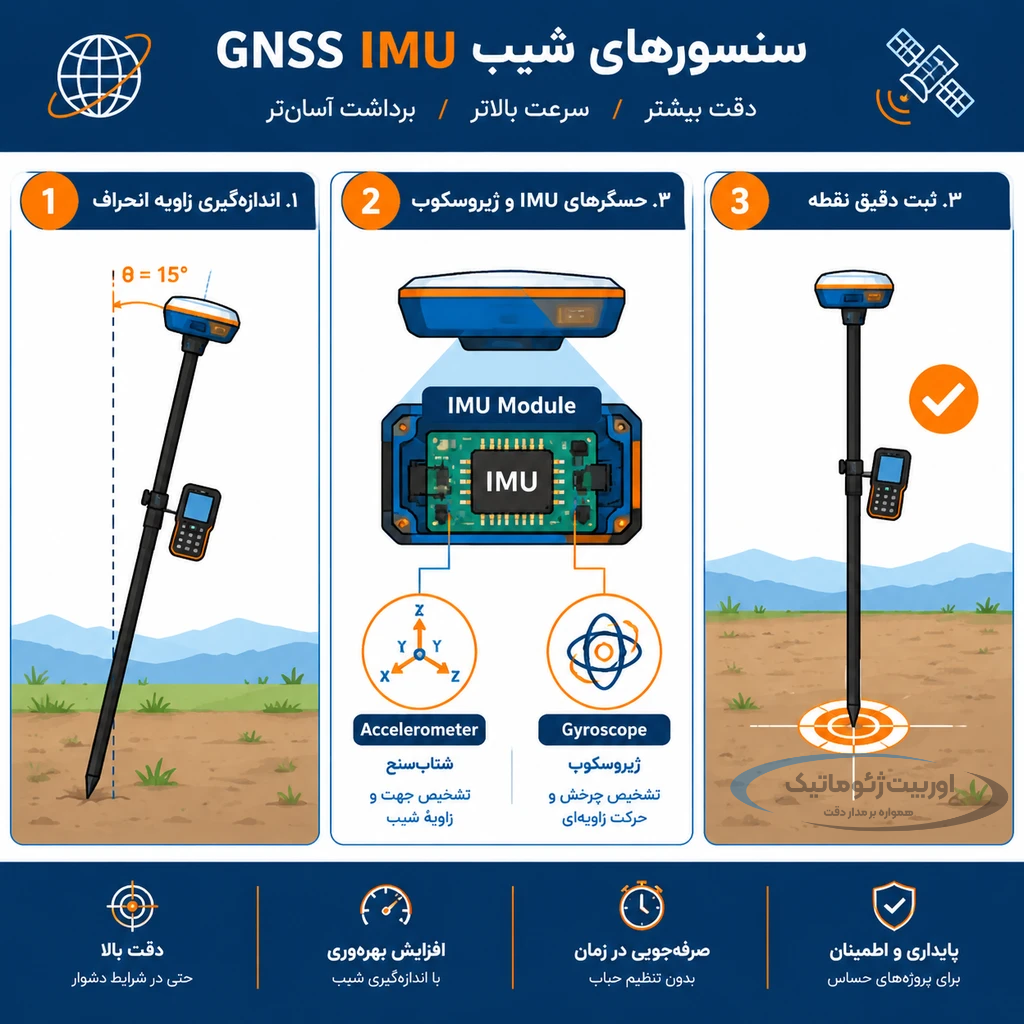
واحدهای اندازهگیری اینرسی نوین با تکیه بر حسگرهای میکرومکانیکی سیلیکونی (MEMS)، شتابسنجهای خطی و ژیروسکوپهای سهمحوره را ادغام کردهاند. بزرگترین برتری این سیستم، استقلال ۱۰۰ درصدی از میدان مغناطیسی زمین است؛ یعنی کار در کنار آرماتور، لولههای فلزی گاز و دکلهای برق بدون افت دقت انجام میشود.
۲. معادلات ریاضی و سازوکار تلفیق فیلتر کالمن
هدف اصلی سیستم RTK، محاسبه مختصات نوک سوزنی ژالن است، در حالی که مرکز فاز آنتن ماهواره در بالاترین نقطه ژالن قرار دارد.
هنگامی که ژالن زاویه میگیرد، موقعیت نقطه طبق رابطه زیر به دست میآید:
تلفیق داده در فیلتر کالمن تعمیمیافته (EKF)
ژیروسکوپها نرخ دوران زاویهای و شتابسنجها بردار شتاب را با فرکانس کاری بالا (۱۰۰ تا ۴۰۰ هرتز) نمونهبرداری میکنند. الگوریتم EKF با تلفیق این دادههای اینرسی با موقعیت دقیق ۵ تا ۲۰ هرتز ماهوارهها، نه تنها زاویه لحظهای را تصحیح میکند، بلکه پدیده رانش تدریجی حسگرها (Sensor Drift) را در کسری از ثانیه تخمین زده و پایدار میسازد.
۳. محدوده خطا (Error Budget) و واقعیتهای دقت در میدان
تیلت سنسورهای مدرن فوقالعادهاند، اما نباید انتظار فیزیک ناممکن از آنها داشت:
- اضافه خطای شیب (Additional Uncertainty): در یک ژالن استاندارد ۲ متری و در بازه مجاز تیلت (تا ۳۰ درجه)، سنسور IMU حدود ۱.۵ تا ۲ سانتیمتر خطای موضعی مازاد به خطای ذاتی RTK اضافه میکند.
- تاثیر مضاعف طول ژالن: هر ۵ میلیمتر خطا در وارد کردن ارتفاع فیزیکی ژالن در نرمافزار، با افزایش زاویه شیب ژالن اثر چند برابری روی مختصات مسطحاتی و ارتفاعی پیادهشده خواهد گذاشت.
- زاویه بحرانی (Tilt Angle Limit): بر روی کاغذ و کاتالوگها اعدادی مثل ۶۰ یا ۱۲۰ درجه تیلت مطرح میشود؛ اما از نظر استانداردهای مهندسی، زوایای بالای ۳۰ تا ۴۵ درجه باعث کاهش شدید هندسه ماهوارهها (بسته شدن افق دید آنتن) و افزایش خطای چندمسیره (Multipath) میشوند.
۴. نحوه راهاندازی و مقداردهی اولیه (Initialization)
برخلاف کالیبراسیونهای عذابآور گذشته، فعالسازی IMU به شکل زیر انجام میشود:
- پس از فیکس شدن روور (RTK Fix)، اپراتور یک حرکت ملایم گهوارهای (Rocking Motion) به مدت ۱۵ تا ۳۰ ثانیه یا چند قدم راه رفتن عادی انجام میدهد.
- پس از شناسایی الگو توسط فیلتر، چراغ تیلت سنسور سبز میشود و تا زمانی که دستگاه خاموش نشود یا وضعیت فیکس برای مدت طولانی از دست نرود، سیستم فعال میماند.
۵. ماتریس تصمیمگیری مهندسی: کجا از IMU استفاده کنیم و کجا نه؟
| کاربری عملیاتی | استفاده از IMU؟ | دلیل فنی و منطق اجرایی |
|---|---|---|
| برداشت توپوگرافی و عوارض خطی | ✅ اکیداً توصیه میشود | افزایش ۵۰ درصدی سرعت، ثبت صدها نقطه در روز بدون توقف برای تراز حبابی. |
| کنج ساختمانها، دیوار و پای سازهها | ✅ بله | امکان لمس گوشه بدون برخورد هد گیرنده به دیوار و بدون نیاز به روشهای آفستگیری زمانبر. |
| حاشیه ترانشهها، کانالها و خیابانهای شلوغ | ✅ بله | ارتقای ایمنی اپراتور؛ ایستادن در موقعیت امن با مایل نگهداشتن ژالن به سمت نقطه خطرناک. |
| نقاط برداشت دینامیک (نصب روی خودرو/ATV) | ✅ بله | به دلیل نرخ آپدیت ۱۰۰ تا ۴۰۰ هرتزی سنسور و جبران تکانهای خودرو. |
| ایستگاههای مبنا و بنچمارکهای اصلی (BM) | ❌ خیر | برای ایجاد شبکه ژئودتیک میلیمتری، ژالن باید روی سهپایه و با تراز دقیق مستقر شود. |
| پیادهسازی سازهای (بولتها، ستونها و آکسها) | ❌ خیر | تلرانس میلیمتری سازه اجازه اضافه شدن خطای ۱.۵ تا ۲ سانتیمتری شیب را نمیدهد.(توصیه اوربیت ژئوماتیک این است که این عملیات ها باتوجه به حساسیت کاری با توتال استیشن انجام گیرد) |
نتیجهگیری مهندسی
فناوری IMU سرعت و سهولت نقشهبرداری روزمره را زیر و رو کرده است. کلید موفقیت در استفاده از این ابزار، درک محدودیتهای آن است: برای کارهای با حجم بالای داده و عوارض سخت، تیلت سنسور بیرقیب است؛ اما در نقاط مبنا و پروژههای مانیتورینگ دقیق، هیچ الگوریتمی جای استقرار صلب و تراز فیزیکی را نخواهد گرفت.
درباره اوربیت ژئوماتیک:
شرکت اوربیت ژئوماتیک، نماینده انحصاری گیرنده های توکناو (TOKNAV) در ایران است. ما با تکیه بر دانش فنی کارشناسان باسابقه، متعهد به ارائه تجهیزات اصل، آموزشهای جامع کارگاهی (مشاهده دوره های آموزشی برگزار شده)، بهروزرسانیهای نرمافزاری و خدمات پس از فروش مطمئن و بیواسطه به جامعه مهندسی کشور هستیم.
- مشاوره بدونِ تعصب: چه بخوای گیرندههای مدرن توکناو رو بررسی کنی و چه فقط دنبال راهنمایی فنی باشی، صادقانه راهنماییت میکنیم.
- پشتیبانی تخصصی: ما تنظیمات و عیبیابی انواع گیرنده ها و بردهای GNSS رو میشناسیم و برای حل مشکلت وقت میذاریم.
- تجربه میدانی: راهحلهامون بر اساس چالشهای واقعی کارگاههای نقشهبرداری در ایرانه، نه صرفاً کاتالوگهای کاغذی!
 پیشنهاد ویژه:
- برای آشنایی با مشخصات فنی، بررسی قیمت و سفارش جدیدترین گیرندههای ایستگاهی توکناو، به صفحه محصولات TOKNAV سر بزنید.
- برای مطالعه جدیدترین مقالات کاربردی، ترفندهای حل مشکلات RTK و آموزشهای میدانی، از بخش وبلاگ و مقالات تخصصی اوربیت ژئوماتیک دیدن فرمایید.
 مشاوره فنی با کارشناسان اوربیت ژئوماتیک:
 مشاوره سریع در واتساپ، تلگرام و تلفنی: 09104003703 مهندس علیرضا نوزادی – مدرس و مشاور تخصصی GNSS
مطالب مرتبط
گیرنده مولتی فرکانس لیزری چیست؟
پایان چالشهای نقشهبرداری با AR و گیرنده مولتی فرکانس لیزر سبز اگر در زمینه
orbittoknav
IP و PORT صحیح برای سامانه ها چیست؟
راهنمای جامع تنظیمات سامانه شمیم، شمیم پلاس و هدی پرو (آدرس IP، پورت و Mount Point) برای
orbittoknav

کدام پروتکل دریافت تصحیحات بهتر است؟
پروتکلهای تک ایستگاهی و شبکه در سامانه شمیم و شمیم پلاس: راهنمای جامع RTK و NRTK در دنیای



دیدگاهتان را بنویسید